新华网北京8月21日电(记者 陈听雨)轻柔捏起一枚生鸡蛋,精准开启易拉罐,既能分拣搬运、穿针引线,也能提笼架鸟、弹琴奏乐——在2026世界机器人大会现场,具身智能的灵巧手展区人气火爆,从绳驱到直驱、从液压到纯电,从十几自由度到近三十自由度,各大展商带来的不同技术路线的灵巧手同台竞技。
近年来,人形机器人跑跳、上下楼梯、打拳、翻滚的动作屡见不鲜,机器人只要站起来、走起来,外界便会对其投射“真实可用”的联想。事实上,进入真实工作场景后,指尖,往往是机器人和物理世界发生作用的位置。灵巧手,是机器人从“会移动”到“会操作”的接口,这一被视为人形机器人“最后一厘米”的核心部件,正加速走向量产落地。
指尖:决定机器人能做什么
在灵心巧手的展台,灵心乐府机器人乐队自主演奏,两台钢琴机器人搭载Linker Hand高性能灵巧手与自研机械臂,既能精准完成琴键弹奏,又能通过基于深度学习的音乐情感模型理解和表达艺术情感的跌宕起伏。
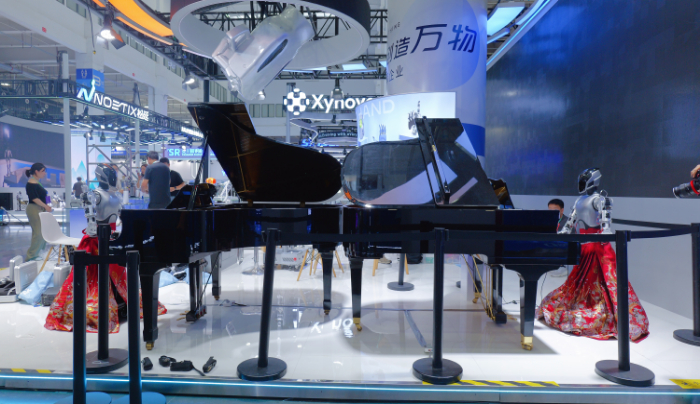
图为2026世界机器人大会现场灵心乐府三角钢琴机器人对弹。受访者供图
另据灵心巧手联合创始人张延柏介绍,在展台进行化学试剂实验场景演示的低自由度灵巧手重量仅360克,但单手指按压力超过3公斤。直驱灵巧手Linker Hand O30的尺寸与成年男性手部相当,拥有20个全独立的活动关节,实现了从手指根部到指尖的全链路直驱控制。
2026世界机器人大会现场灵心巧手的LinkerHand O6灵巧手在进行化学试剂实验场景演示。新华网记者 陈听雨 摄
在曦诺未来的展台,一台提笼架鸟的机器人吸引观众驻足,搭载混驱灵巧手Flex 2的本体机器人Pebble一手提鸟笼、一手摇蒲扇,动作协调,“京味”十足。另一台搭载直驱灵巧手Prima 1的Pebble则化身“灵魂画手”,在画板上精准勾勒。
2026世界机器人大会现场曦诺未来展示的搭载混驱灵巧手Flex 2的本体机器人Pebble。新华网记者 陈听雨 摄
据曦诺未来产品负责人苏冠龙介绍,Prima 1的发布,标志着曦诺未来成为同时掌握混驱(绳驱+直驱)和纯直驱两种技术路线的灵巧手公司,体现了曦诺未来全栈自研自产的壁垒优势。“两条产品线并非简单地多一个选择,而是基于对具身智能产业演进路径的深度思考所作出的战略部署。”
今年以来,具身智能核心零部件灵巧手市场加速发展,行业销量翻倍增长、产品大幅降价、触觉感知加速普及。
对此,苏冠龙表示,国内灵巧手行业的快速发展正由技术端、算法端和产业需求共同驱动,在技术端,微型电机、触觉传感、精密设计等底层核心零部件技术普遍取得突破;在模型算法端,算法迭代加速;与此同时,具身智能落地的需求正推动行业快速打通这“最后一厘米”。
星动纪元联合创始人席悦表示,国内灵巧手行业的突飞猛进主要体现在高自由度、直驱和触觉等技术正快速产品化;精密制造供应链让微型电机、减速器、驱动器、传感器和装配工艺快速成熟;产品正从展示走向科研、模型训练、数据采集和工业验证;更重要的是,评价标准正在发生变化,行业不再只看自由度和外形,而开始关注反向驱动、关节透明度、数据一致性、长期可靠性,以及能否帮助客户真正跑通模型。
张延柏认为,国产灵巧手行业快速发展主要有两方面原因,首先得益于供应链成熟降本,2023年以前,国内市场主要以海外的灵巧手产品为主,单台售价超130万元,而当前国产产品价格能覆盖数千元至数万元区间。其次,国产厂商可基于灵巧手开发多场景适配模型,支持货架整理、药品抓取等作业,软硬件协同实现了突破。
触觉:灵巧手里隐藏的“英雄”
人不用看就能从包里拿出钥匙;拿起物体时,手指会自动感觉重量、摩擦、滑移和压力,物体滑落,指尖会加力;拿取鸡蛋时,指尖会降低压力。
视觉让机器人可以“看到”物体的位置,却难以令其“感知”指尖和物体间的力度。当具身智能迈出从“能动手”向“会干活”的关键性跨越时,离不开接触、滑移、力控、插拔和柔性物体操作的数据。自由度让手可以摆出更多姿态,而触觉赋予机器人在复杂任务中的稳定调整能力,决定着机器人工作能力的上限。
柔性触觉传感器也被称为“电子皮肤”。今年,不少灵巧手企业对电子皮肤从“技术验证”转向“规模化采购”,带动触觉传感器行业升温。
人工智能触觉传感芯片及应用解决方案研发商他山科技,把“机器人幼儿园”开到了世界机器人大会的现场,机器人在“幼儿园”里像人类幼儿一样,踉跄、停顿地“蹒跚学步”,通过与身体和环境的持续交互试错成长,在自主触碰、持续试错中积累经验、迭代进化,从被动模仿走向自主进化。
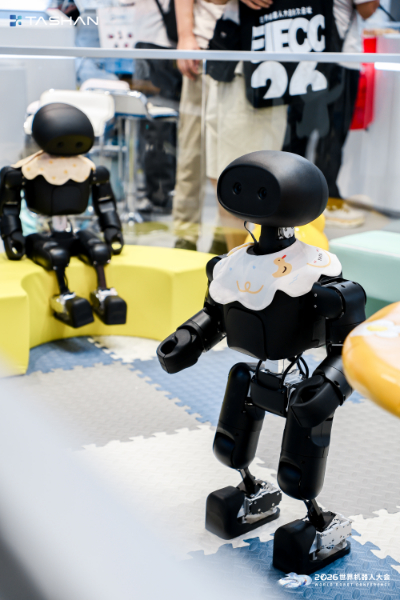
图为2026世界机器人大会现场他山科技展示的“机器人幼儿园”。受访者供图
据他山科技市场及生态副总裁付宜晖介绍,“机器人幼儿园”以触觉感知为核心突破口,基于他山科技TS-EST多模态电子皮肤,机器人可获得覆盖全身的触觉、温度与接近觉感知能力。当接触力超过预设安全阈值时,触觉系统会输出高强度负向信号,并在强化学习框架中作为负奖励直接反馈至决策模型,使机器人逐步习得对危险动作的主动规避能力。
触觉传感器解决方案商触零科技(TG0)AI总监张鼎煌表示,灵巧手的自由度固然重要,但它更多地决定“手能摆出多少姿势”。真正进入实际工作场景后,能否抓得牢、操作稳定,还取决于力反馈是否可靠。
“触觉往往是隐藏的‘英雄’。它不一定最显眼,却决定了灵巧手是否知道自己碰到了什么、用了多大力、物体有没有滑动。只有获得及时、准确的三维力反馈,机器人才能在不同材质、形状和重量的物体之间实时调整握力,避免抓不住,也避免损伤物体。”张鼎煌说。
他认为,触觉不是视觉的替代,而是对视觉的关键补充。越来越多的研究开始将触觉接入视觉—语言—动作模型(VLA),用于插接、柔性物体操作等接触密集任务,触觉有望成为继图像之后,自主机器人训练的又一重要数据来源。
从“能动”到“改变真实世界”
当前,灵巧手已从少数实验室平台走向更多产品和开发者平台,进入产品化阶段,但还尚未进入通用成熟阶段,距离低成本、长期稳定、通用的人类级操作仍有距离。
拿起生鸡蛋、拧开瓶盖、操作工具、弹奏乐器,演示可以顺利完成,但这与每天在工作场景重复完成上千次、上万次操作,是不同的工程要求。失败率能做到多低?维护成本有多高?触觉是否漂移?腱绳是否松弛?电机是否过热……这些都是灵巧手商业化应用无法回避的细节。其中,数据采集是绕不开的关键。
“每个关节怎么动,每个手指用多大的力?这些数据都需要大量地去采集,有了数据后,才能把机器人的泛化能力做好。”张延柏认为,当前行业仍缺乏机器人手部操作的关节运动、施力等维度数据,需大规模采集人在各类场景下的具身数据,同时积累充足的具身数据优化机器人泛化能力,方可支撑灵巧手进入不同场景实现常态化作业。
席悦表示,“当下的关键不在于能否做出一只参数很高的手,而在于长期可靠性数据、基础软件和工具链、触觉与模型的融合、公开可复现的任务基准,以及能够跨机构积累的数据生态。”
他认为,从“能动”到“改变真实世界”,灵巧手面临的关键性关卡是建立硬件、数据和模型之间的闭环。只有硬件,没有足够多且一致的数据,模型无法泛化;只有模型,没有可靠、柔顺、可维护的执行器,能力也无法转化为真实任务结果。
“因此,行业真正需要跨过的,不是完成一个更复杂的单次演示,而是让机器人在大量真实任务中持续采集数据、学习、执行和纠错,并让这种能力能够复制到更多设备和更多场景。对于灵巧手而言,性能是起点,可靠性是门槛,数据和模型生态决定长期价值。谁能把这三者连接起来,谁才有可能真正推动机器人从‘能动’走向‘能干活’。”席悦说。
随着具身智能从实验室加速涌向真实世界,灵巧操作能力正成为决定机器人能否真正工作的关键变量。灵巧手作为人形机器人触碰现实世界的接口,正在完成从展示炫技到真实场景试炼的蜕变。跨过这“最后一厘米”,机器人将不再只是行走展演的科技展品,而能够真正以指尖感知万物、改变生产生活。