伴随新型工业化推进和智能制造产业升级,工业机器人加快走进产线,落地应用需求旺盛。国家统计局数据显示,今年1至7月份,我国工业机器人产量同比增长28.5%。
如何加速工业机器人落地应用?国产工业机器人怎样深化产业链协同创新?在8月19日-23日召开的2026世界机器人大会期间,新华网采访珞石机器人副总裁兼研发中心总经理于文进。
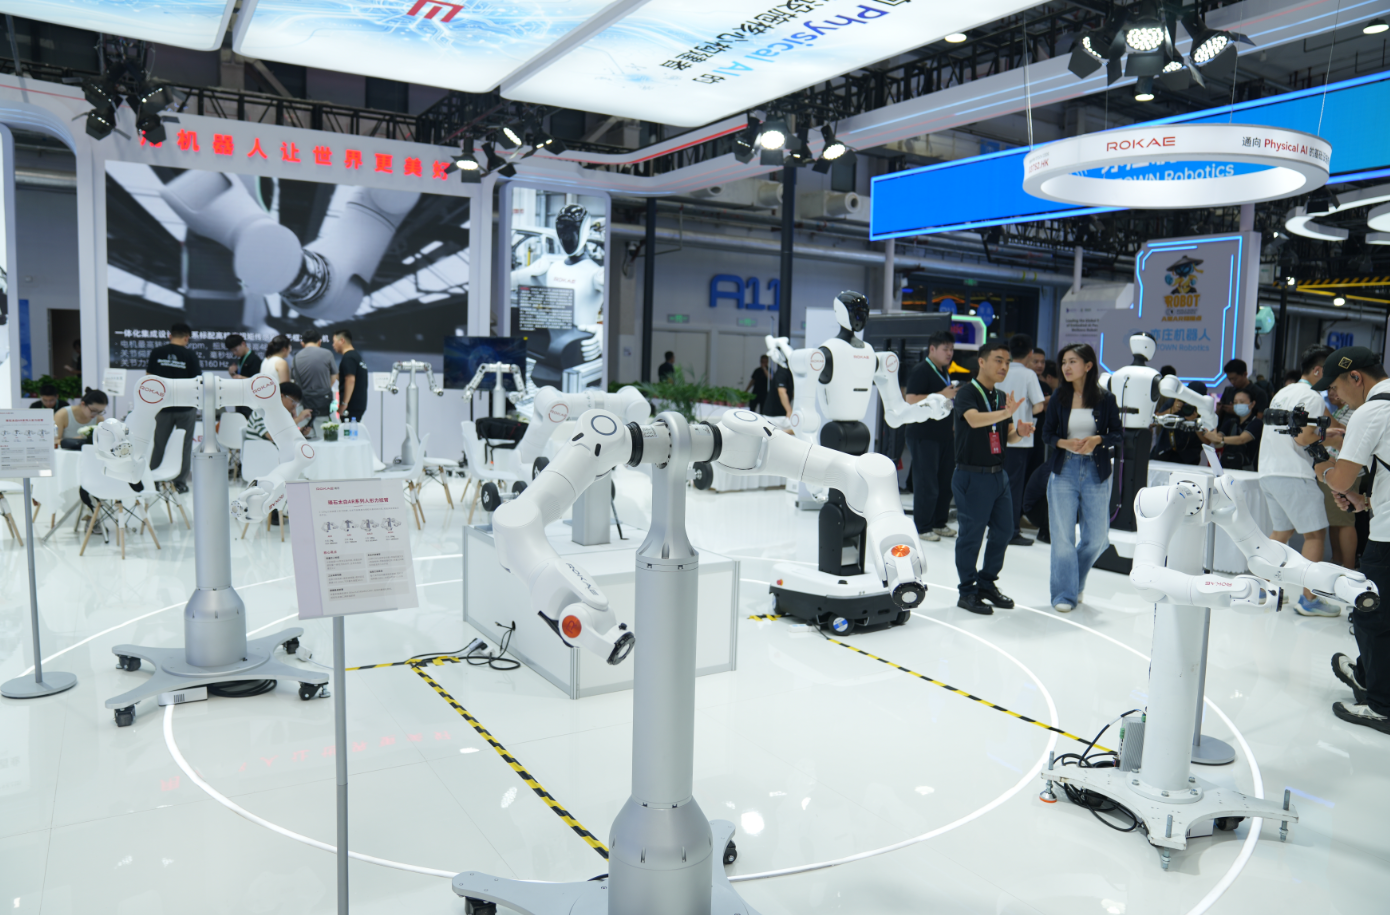
图为珞石机器人亮相2026世界机器人大会
力控技术决定机器人在物理世界的任务完成质量
工业机器人正从标准化产线走向复杂多变的真实工业场景。但工件公差、来料差异、设备振动误差等客观条件,让装配、打磨、焊接等复杂任务仅靠位置控制难以完成。
在于文进看来,当前工业机器人落地的难点之一,就是如何让机器人真正适应充满不确定性的复杂物理环境。机器人不仅要 “看得见”,还需感知环境、理解接触,完成实时动态调整。与此同时,不少机器人项目高度依赖工程师经验,从方案选型到调试验证需要大量现场工作,拉长部署周期,提升跨场景复制成本。
机器人一旦真正进入物理世界,就不可避免地要处理“接触”——接触会带来摩擦、形变、碰撞等一系列复杂的不确定性,而机器人能否正确感知和控制这些接触力,往往决定着任务能不能完成。
“没有力控,机器人即使‘看得见’,也未必‘拿得稳’;即使‘能执行’,也很难在复杂的人机共融环境中兼顾效率与安全。”于文进表示,未来机器人要真正走进复杂的物理世界,除了视觉等感知能力,更需要对“力”的感知和控制能力,让机器人从单纯执行预设轨迹,进一步具备对真实环境的理解和适应能力。
珞石长期投入力控技术研发。不同于传统机器人依靠末端六维力传感器的技术路线,珞石在机器人每个关节搭载高精度力矩传感器,配合自研力控算法,实现全关节力感知与高动态力控。该柔顺力控系统可捕捉微小外部作用力,一张A4纸即可触发机械臂响应。看似简单的动作背后,体现的正是机器人对外部微小作用力的感知与柔顺响应能力。
产业链协同创新生态有助于提高工业机器人落地效率
工业机器人行业已形成完整产业链,产品与应用实现多样化,但产业生态仍有待进一步完善。
于文进提出,构建从核心部件到整机、软硬件到应用场景的协同创新能力。他表示,“过去,机器人产业链更多是采用分工式发展,上游负责把零部件做好,中游负责整机集成,下游负责行业应用。但未来国产机器人要想真正形成竞争力,需要形成产业链上下游共同创新、标准协同、数据共享和场景共创的生态。”
以抛光打磨赛道为例,这类应用场景长期受工件一致性差、多品种小批量换产难、人工示教效率低等问题困扰,终端企业有强烈的技术升级诉求。但是行业下游的集成商懂工艺、不懂机器人开发,中游的机器人厂商懂机器人开发却不懂工艺,上游的核心部件厂家有丰富的想法但缺乏技术快速落地的途径。
据于文进介绍,针对困扰行业的这一难题,珞石与上下游生态伙伴分工合作,通过“开放系统+分工协作”的策略,珞石聚焦底层技术,让合作伙伴发挥工艺优势,打造的整套抛光打磨解决方案在终端得到好评,实现批量复制。
于文进说,抛光打磨具有深厚的工艺属性,珞石耗时三年突破底层算法,解决了“碰撞零点保护”、“短路径平滑过渡”等行业痛点,现已成为汽车零部件、3C电子抛光打磨领域少数可替代海外头部厂商的国产企业。
高质量数据集是具身智能“感知-决策-执行”的重要基础。于文进认为,高质量数据集建设,将重塑机器人研发模式:过去依靠工程师反复调试,未来将更多依托数据与模型,实现机器人从真实工况中持续迭代学习。“我们希望形成的是一种新的产业循环:场景产生数据,数据训练模型,模型提升机器人能力,机器人能力提升又带来更多场景应用和更高质量的数据。”(记者凌纪伟)